Loading...
Searching...
No Matches
reusex::visualize::SceneOptions Struct Reference
What populate_scene() draws, and how. More...
#include <scene.hpp>
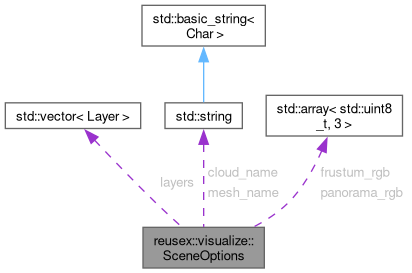
Collaboration diagram for reusex::visualize::SceneOptions:
Public Attributes | |
| std::vector< Layer > | layers {Layer::cloud} |
| Layers in draw order. Empty is an error. | |
| std::string | cloud_name = "cloud" |
| Named geometry cloud supplying point positions for every point layer. | |
| std::string | mesh_name = "mesh" |
| Named mesh drawn by Layer::mesh. | |
| double | point_size = 2.0 |
| Point sprite size in pixels. Must be positive. | |
| std::optional< InstanceHighlight > | highlight |
| Paint one instance and dim the rest (see render_view.hpp). | |
| std::optional< LabelPalette > | palette |
| Colours of the label layers; std::nullopt = default_label_palette(). | |
| std::size_t | max_points = 0 |
| Draw at most this many points per point layer (0 = all). | |
| std::size_t | coarse_points = 0 |
| Also build a hidden coarse actor of at most this many points per point layer (0 = none), for an interactive viewer to show while the camera moves. | |
| std::size_t | max_frustums = 300 |
| Frustums drawn at most; posed frames beyond it are skipped evenly. | |
| double | frustum_depth = 0.25 |
| Depth of a drawn frustum, in metres. | |
| std::array< std::uint8_t, 3 > | frustum_rgb {150, 160, 176} |
| std::array< std::uint8_t, 3 > | panorama_rgb {255, 176, 64} |
Detailed Description
What populate_scene() draws, and how.
Member Data Documentation
◆ cloud_name
| std::string reusex::visualize::SceneOptions::cloud_name = "cloud" |
◆ coarse_points
| std::size_t reusex::visualize::SceneOptions::coarse_points = 0 |
◆ frustum_depth
| double reusex::visualize::SceneOptions::frustum_depth = 0.25 |
◆ frustum_rgb
| std::array<std::uint8_t, 3> reusex::visualize::SceneOptions::frustum_rgb {150, 160, 176} |
◆ highlight
| std::optional<InstanceHighlight> reusex::visualize::SceneOptions::highlight |
Paint one instance and dim the rest (see render_view.hpp).
◆ layers
| std::vector<Layer> reusex::visualize::SceneOptions::layers {Layer::cloud} |
◆ max_frustums
| std::size_t reusex::visualize::SceneOptions::max_frustums = 300 |
◆ max_points
| std::size_t reusex::visualize::SceneOptions::max_points = 0 |
Draw at most this many points per point layer (0 = all).
See lod_indices() for which.
◆ mesh_name
| std::string reusex::visualize::SceneOptions::mesh_name = "mesh" |
Named mesh drawn by Layer::mesh.
◆ palette
| std::optional<LabelPalette> reusex::visualize::SceneOptions::palette |
Colours of the label layers; std::nullopt = default_label_palette().
◆ panorama_rgb
| std::array<std::uint8_t, 3> reusex::visualize::SceneOptions::panorama_rgb {255, 176, 64} |
◆ point_size
| double reusex::visualize::SceneOptions::point_size = 2.0 |
The documentation for this struct was generated from the following file:
- libs/reusex/include/visualize/scene.hpp
