Loading...
Searching...
No Matches
reusex::core::InstanceProbe Struct Reference
An instance's centroid plus evenly spread samples of its points. More...
#include <instance_evidence.hpp>
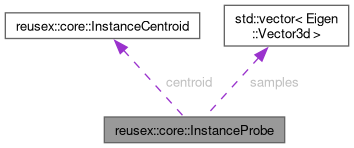
Collaboration diagram for reusex::core::InstanceProbe:
Public Member Functions | |
| VisibilityProbe | probe () const |
Public Attributes | |
| InstanceCentroid | centroid |
| std::vector< Eigen::Vector3d > | samples |
Detailed Description
An instance's centroid plus evenly spread samples of its points.
Definition at line 78 of file instance_evidence.hpp.
Member Function Documentation
◆ probe()
|
inlinenodiscard |
Definition at line 81 of file instance_evidence.hpp.
References reusex::core::InstanceCentroid::centroid, centroid, and samples.
Member Data Documentation
◆ centroid
| InstanceCentroid reusex::core::InstanceProbe::centroid |
Definition at line 79 of file instance_evidence.hpp.
Referenced by probe().
◆ samples
| std::vector<Eigen::Vector3d> reusex::core::InstanceProbe::samples |
Definition at line 80 of file instance_evidence.hpp.
Referenced by probe().
The documentation for this struct was generated from the following file:
- libs/reusex/include/core/instance_evidence.hpp
